위성마다 처음부터 다시 만들 필요는 없습니다. Leoverse는 표준 하드웨어와 개방형 소프트웨어로 위성 개발의 기준을 바꿉니다.

하나의 아키텍처, 다양한 임무

Mission Applications
임무 로직과 탑재체 소프트웨어. 위성의 용도에 따라 달라지는 계층입니다.
Standardized Bus
모든 임무가 공통으로 딛고 서는 구조·전기·데이터 인터페이스입니다.
Modular Payloads
표준 인터페이스로 연결되는 센서·무선 장비·컴퓨팅 모듈. 임무가 바뀌면 이 부분만 교체합니다.
Software & Autonomy
Leoverse OS, HAL(하드웨어 추상화 계층), 온보드 AI 런타임. 하드웨어가 바뀌어도 그대로 유지됩니다.

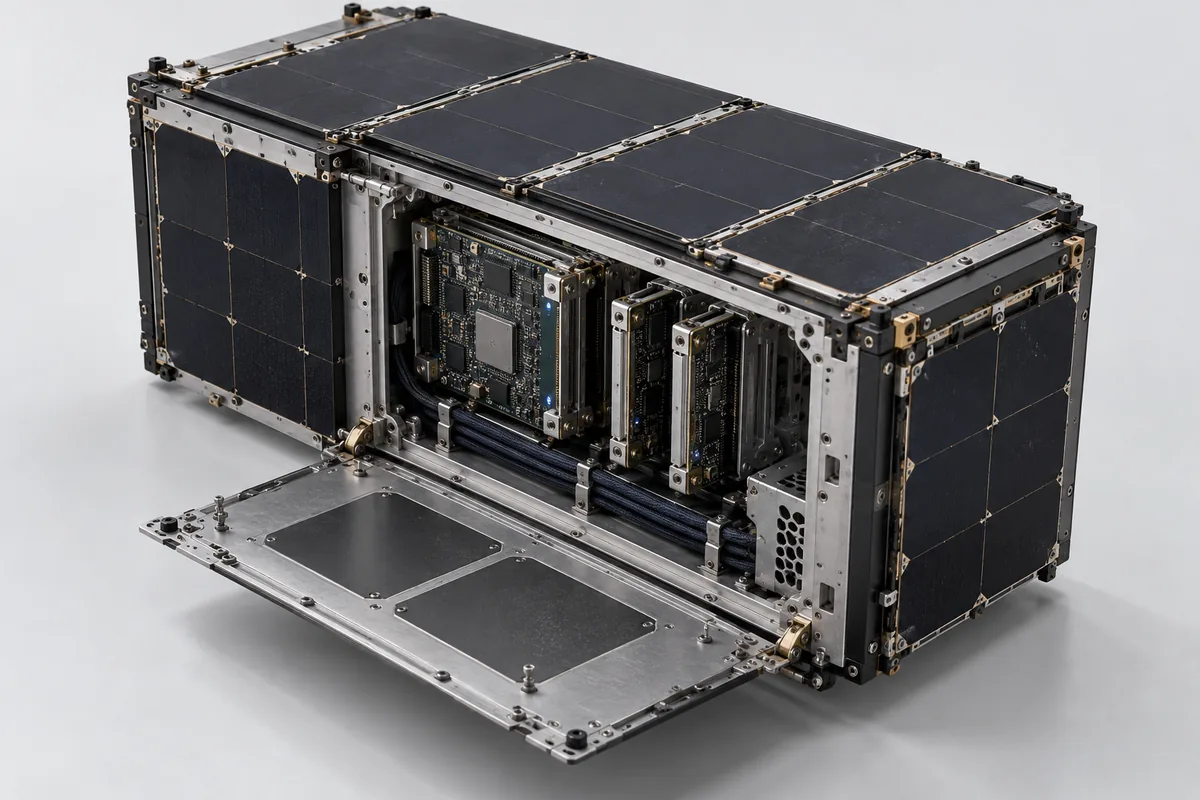
A1 Leoverse — 하드웨어

측면 패널을 연 저궤도 소형위성 안에 단일보드 컴퓨터와 확장 모듈이 나란히 꽂혀 있는 개념 이미지
이해를 돕기 위한 개념 이미지이며, 실제 제품 사진이 아닙니다.
Edge AI
궤도에서 데이터를 직접 분석하는 전용 AI 가속기입니다. 원본 데이터를 그대로 지상에 내려보내면 전송에만 며칠이 걸리지만, 궤도에서 먼저 분석해 꼭 필요한 결과만 보내면 전송량이 크게 줄어듭니다.
SBC
위성의 일상 운용을 맡는 주 프로세서입니다. 임무 수행, 지상국 통신, SAR 처리, 모듈 제어를 담당합니다. 지상에서 널리 쓰이는 Arm 아키텍처를 우주 환경용으로 검증한 칩이라, 개발자는 익숙한 개발 환경을 그대로 쓰면서 궤도에서도 안정적으로 동작하는 소프트웨어를 만들 수 있습니다.
MCU
주 프로세서를 지켜보다가 멈추면 되살리는 독립 감시 칩입니다. 우주에서는 방사선 입자 하나로도 프로세서가 멈출 수 있지만, 궤도에 올라간 위성은 사람이 직접 다시 켤 수 없습니다. 그래서 이 칩은 주 프로세서와 따로 늘 깨어 있다가, 이상을 감지하면 전원을 껐다 켜서 시스템을 복구합니다.
CCSDS SOIS
임무가 바뀌면 보드가 아니라 모듈만 바꿉니다. 통신·관측·항법 위성은 목적이 달라도 같은 컴퓨팅 코어를 쓸 수 있습니다. 모듈과의 데이터 연결은 위성 온보드 표준 인터페이스(CCSDS SOIS)를 따르기 때문에, 코어 보드는 그대로 두고 통신·저장·SAR·GNSS·광통신 모듈만 바꿔 끼우면 됩니다.
위성마다 컴퓨터를 새로 설계하지 않습니다. 검증된 코어는 그대로 쓰고, 임무만 바꿉니다.

실시간 안전 소프트웨어

위성 안에는 ‘공항 관제탑’ 같은 우선순위 규칙이 있습니다. 관제탑이 착륙하는 비행기부터 처리하듯, 위성도 생존과 직결된 작업부터 처리합니다.

작업 우선순위

  1. 1순위 임무 제어 · 통신 · 고장 감시
  2. 2순위 AI 처리 · 저장
  3. 3순위 데이터 다운링크

안전과 직결된 작업을 가장 먼저 실행하고, AI 처리와 저장은 그다음, 데이터 다운링크는 마지막에 처리합니다.
하드웨어는 바꿔도, 임무는 그대로

  1. Mission Applications
  2. Platform Services API
  3. Module Support Package 이 계층만 교체

A1 Leoverse는 표준화된 추상화 계층으로 임무 소프트웨어와 하드웨어를 분리합니다. 임무마다 탑재체·센서·AI 가속기가 바뀌어도, 비행 소프트웨어와 그동안 쌓은 검증 이력은 그대로 이어집니다.

방사선을 견디는 설계

방사선 때문에 생기는 일시적 오류를 상시 감시하고, 삼중화(TMR)·EDAC·CRC 기법으로 데이터를 보호합니다. 장애가 생기면 스스로 격리하고, 재부팅해 복구합니다.

온보드 AI와 규칙 기반 안전 로직이 함께 위성 상태를 지켜보다가 이상을 감지하면, 해당 구역 차단부터 재부팅·복구까지 지상의 개입 없이 스스로 처리합니다.

개방형 SDK

표준 API를 통해 외부 개발자와 부품 회사가 자체 서비스와 도터보드(확장 보드)를 개발하고 연동할 수 있습니다.

AI API
외부 개발자
Telemetry API
서비스
Satellite Command API
부품 회사
Device API
daughterboard

Digital Twin

쏘아 올리기 전에, 하드웨어와 소프트웨어가 궤도 환경에서 제대로 동작하는지 가상에서 먼저 확인합니다. 조종사가 실제 비행기를 몰기 전 시뮬레이터에서 연습하는 것과 같습니다.
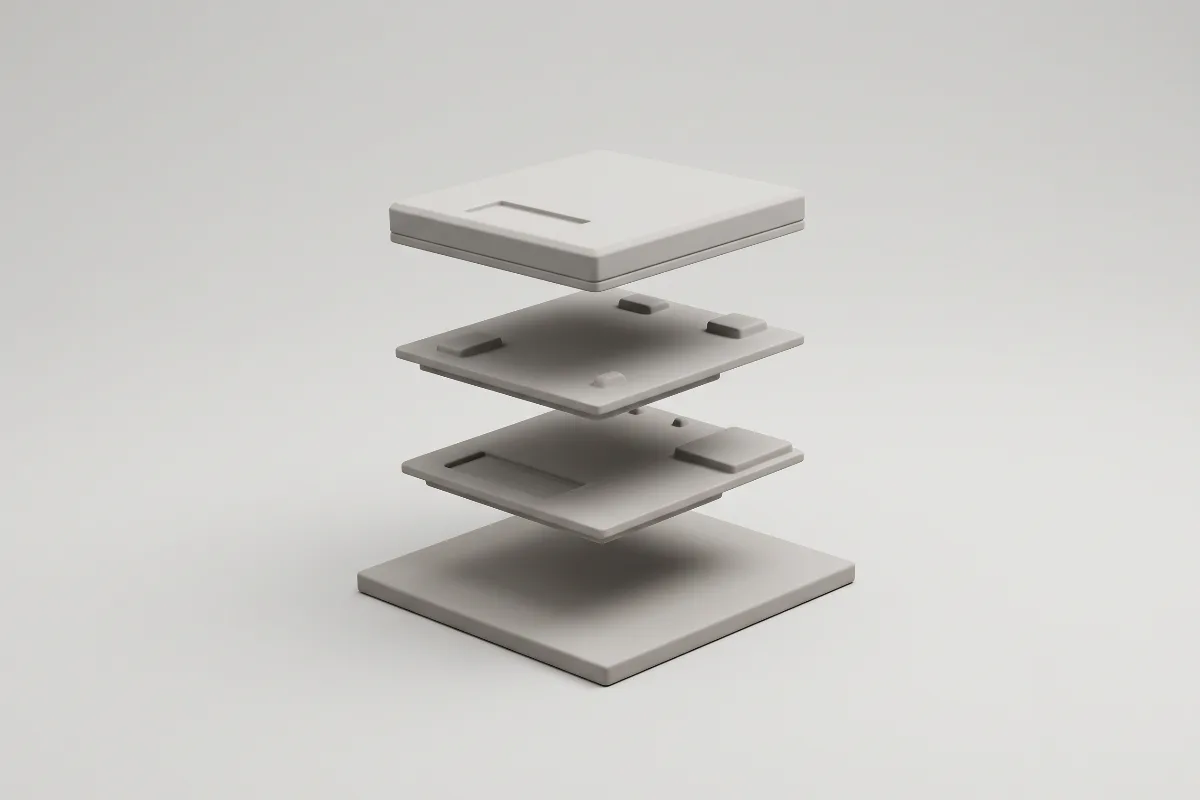
  1. 부품 디지털 트윈 (1단계)

    받침판 위에 회색 모듈 세 장이 간격을 두고 떠서 맞물리기 직전으로 정렬된 분해도 3D 모형 개념 이미지
    대상
    3D로 모델링한 완성 부품
    하는 일
    가상 환경에서 부품끼리 맞춰 조립해 봅니다
    답하는 질문
    이 조합이 문제없이 맞물리는가?
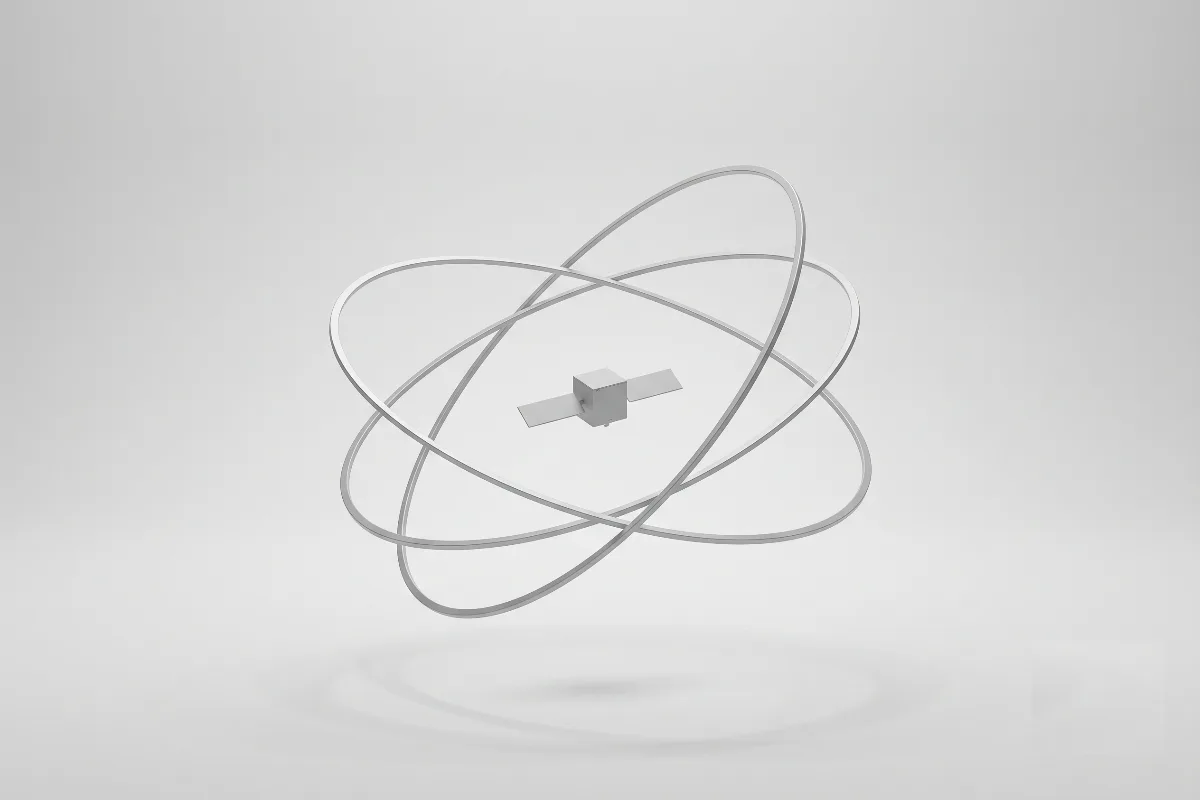
  2. 우주 임무 디지털 트윈 (2단계)

    기울어진 궤도 고리 세 개가 감싼 가운데에 작은 위성 3D 모형이 떠 있는 개념 이미지
    대상
    저궤도 환경을 재현한 가상 공간 속의 완성 위성
    하는 일
    궤도·통신·전력·온도 조건에서 위성이 임무를 수행하는 과정을 시뮬레이션합니다
    답하는 질문
    이 위성이 궤도에서 임무를 완수할 수 있는가?

검증 4단계

  1. 설계 정의

    위성 구조, 임무 시나리오, 레퍼런스 하드웨어 구성을 정의합니다.

  2. 가상 운용

    궤도·통신·전력·온도 조건을 재현해 하드웨어 동작 모델을 검증합니다.

  3. AI 검증

    SAR 분석, 고장 탐지, 해상 표적 추적 등 온보드 AI 임무를 가상 환경에서 시연합니다.

  4. 실물 제작 착수

    검증 결과를 바탕으로 레퍼런스 보드 1차 시제품을 제작합니다.

핵심 산출물은 ‘데모 영상’이 아니라, 실물 제작에 앞서 위험 요소를 미리 걷어 낸 검증 데이터입니다.

직접 제조

가상에서 위험을 걷어낸 설계는 도면으로 끝나지 않습니다. 검증이 끝난 설계를 레퍼런스 보드 시작품으로 직접 제조합니다.